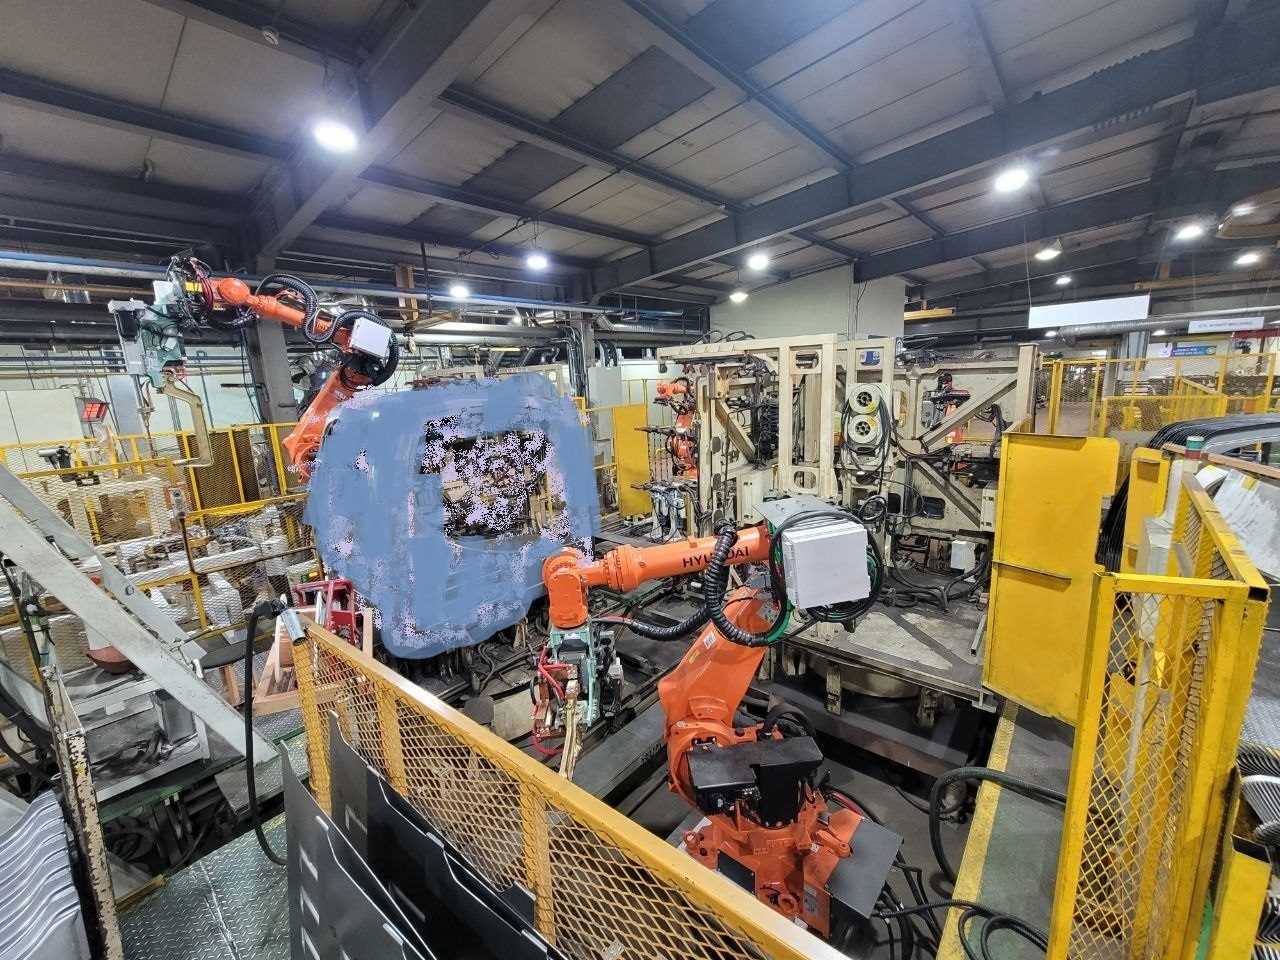
용접
아크·스폿 용접 라인, 포지셔너 연동 용접셀, 비전 심트래킹. 굴삭기 캐빈 용접 라인 2개 구축.
건설기계 캐빈 용접 라인부터 정수기 필터 적재, 프레스 취출, 식품 투입까지. 공정마다 다른 제품·사이클타임·안전 조건을 분석해 로봇, 지그, 그리퍼, 주변설비, 제어를 한 번에 구축합니다.
아크·스폿 용접 라인, 포지셔너 연동 용접셀, 비전 심트래킹. 굴삭기 캐빈 용접 라인 2개 구축.
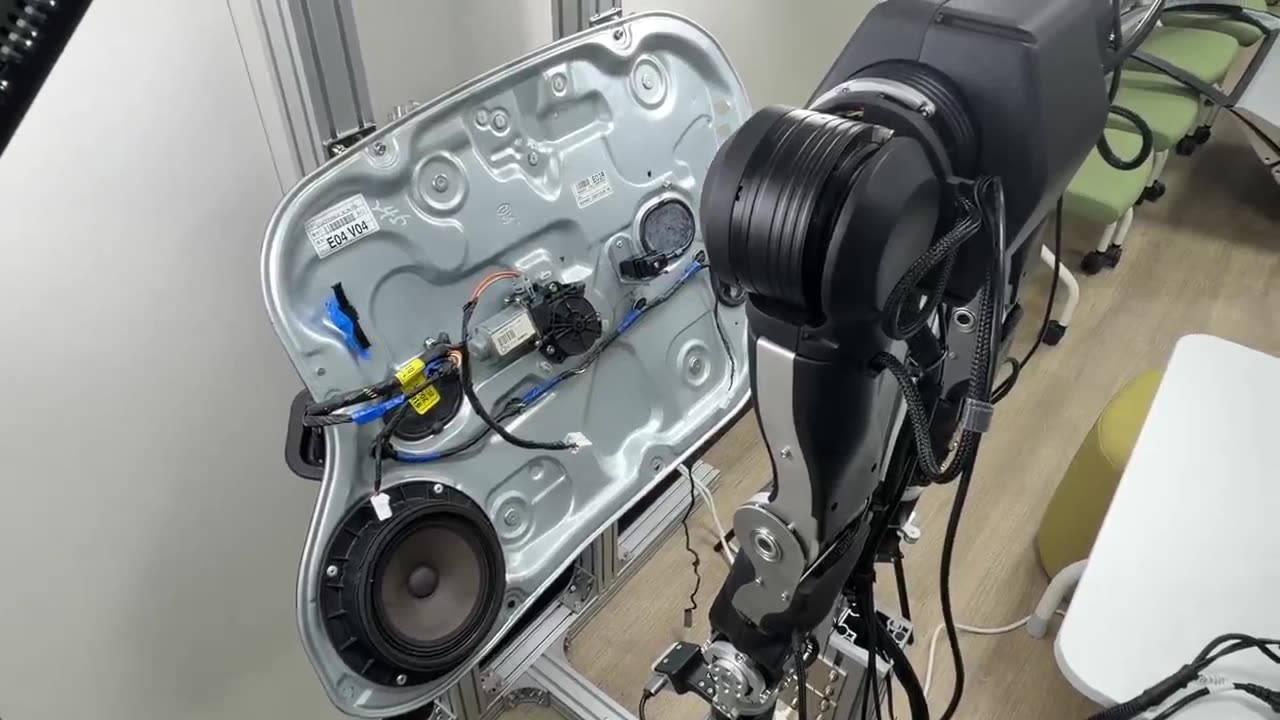
양팔로봇 기반 케이블·커넥터 체결, 부품 조립 자동화
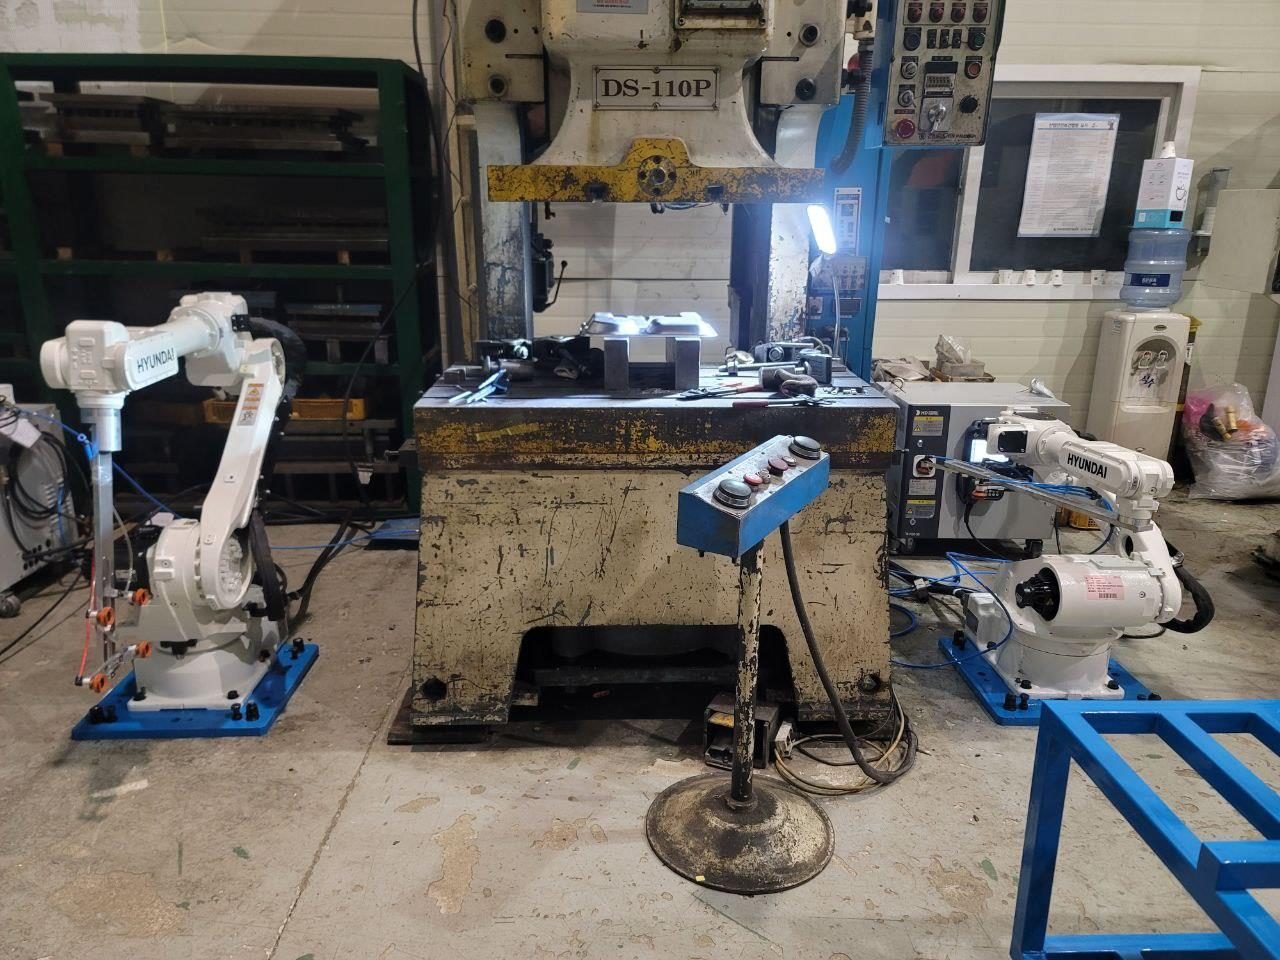
프레스 성형품 취출·이송, 금형 연동 인터록
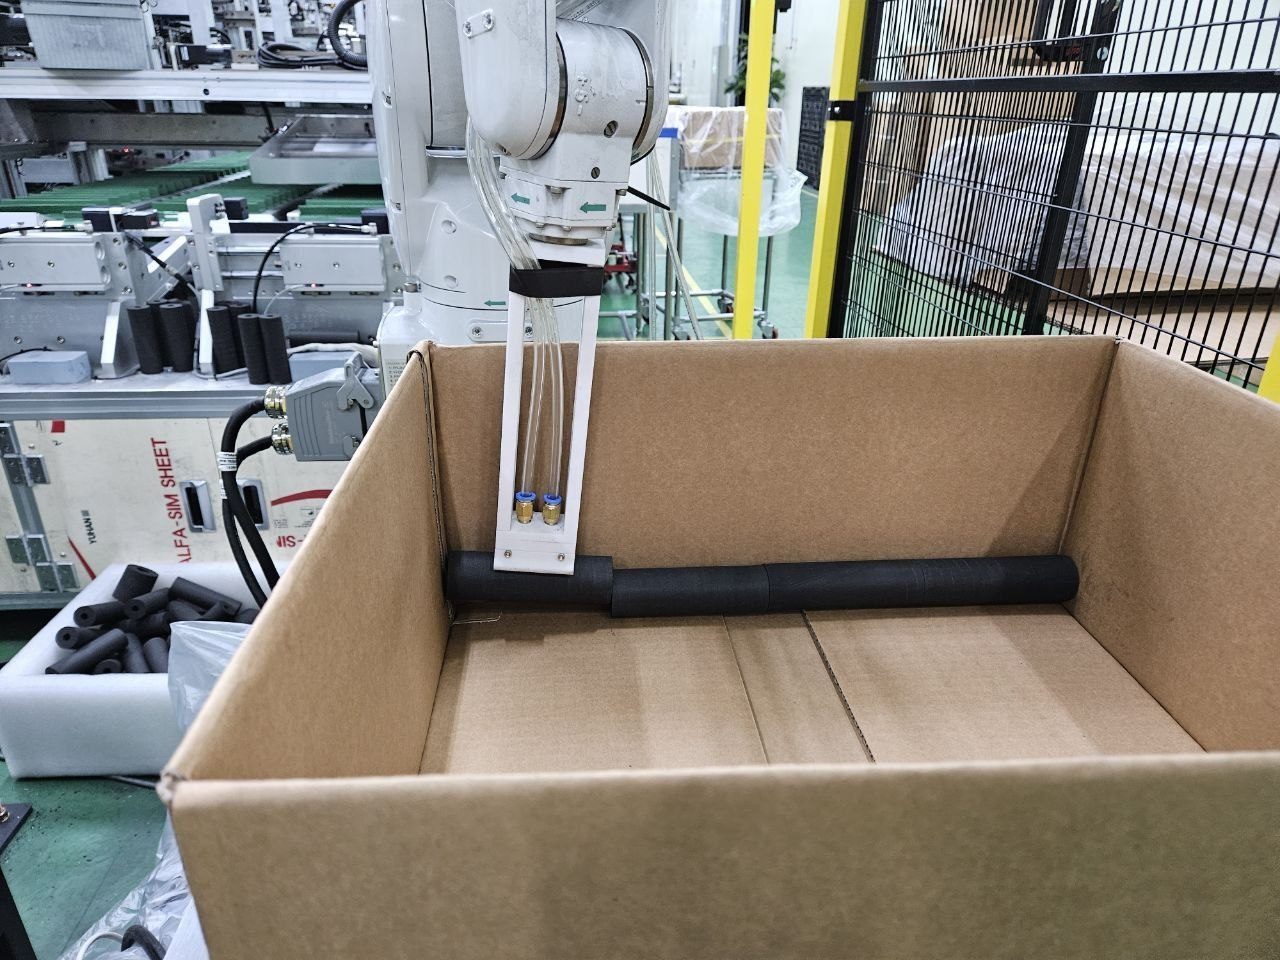
다품종 제품 박스 투입, 진공·전용 그리퍼 설계
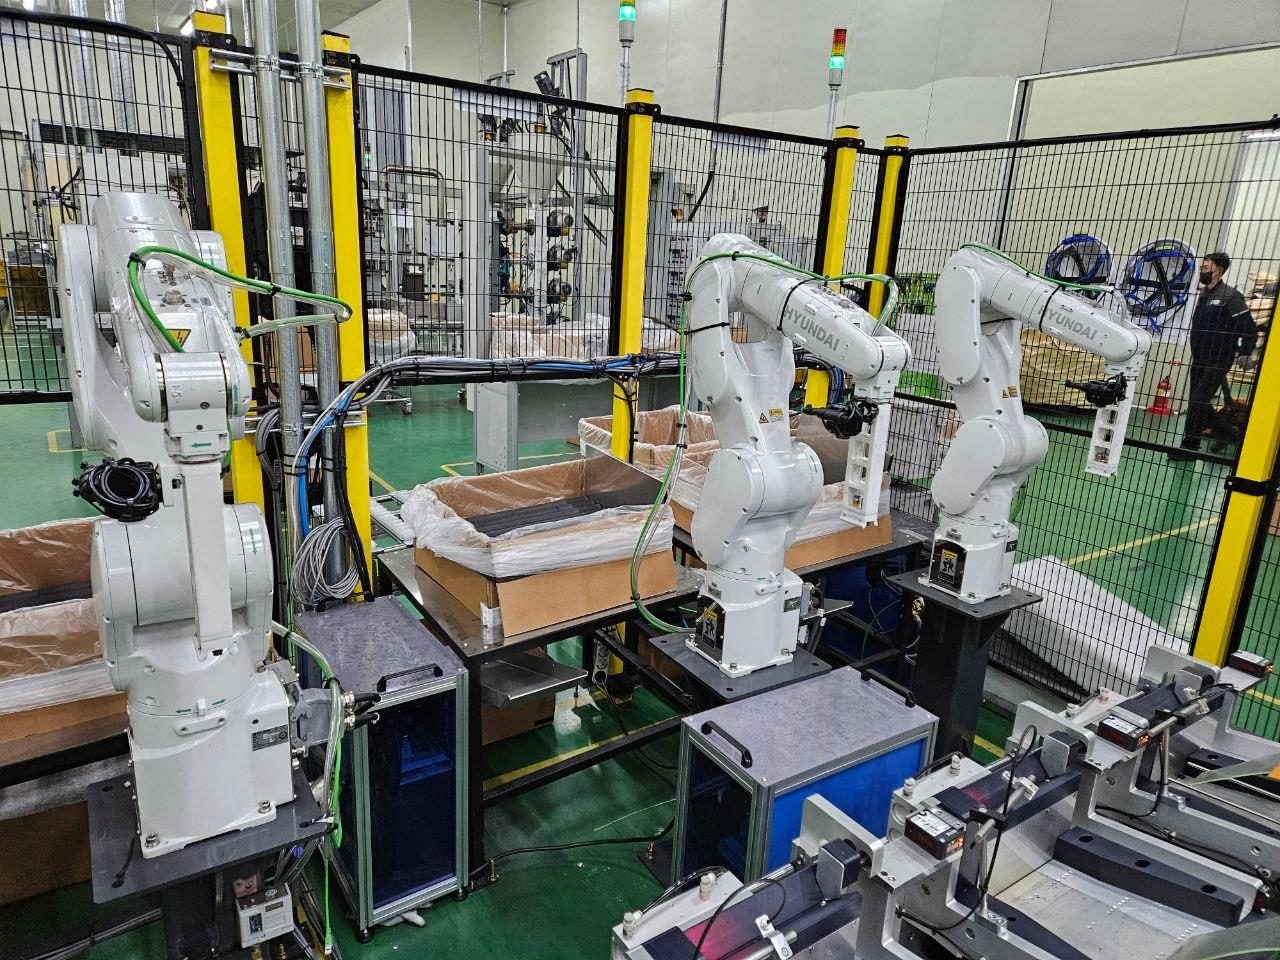
혼류 생산 적재 패턴 관리, 팔레트·트레이 적재
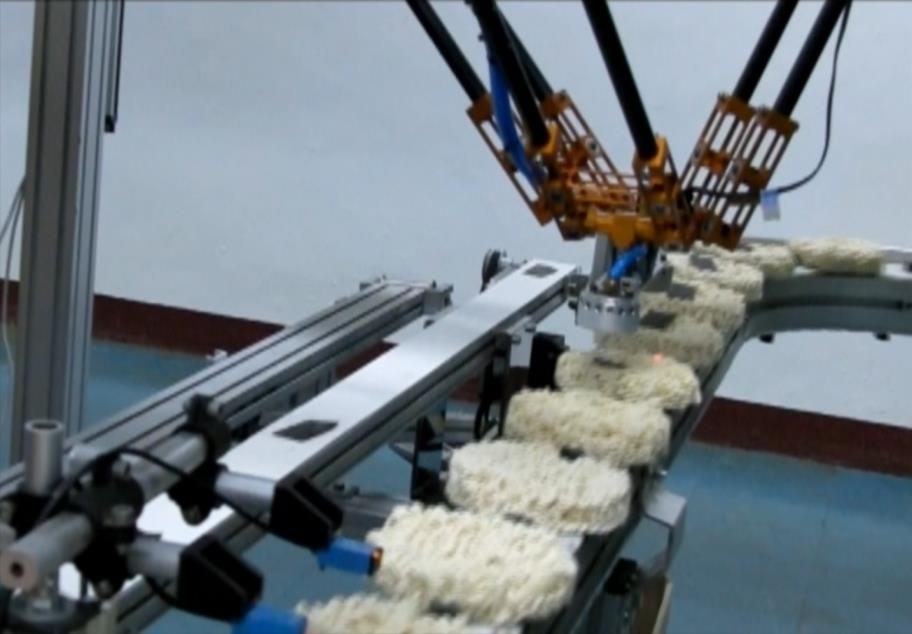
비전 인식과 컨베이어 트래킹, 델타로봇 분당 100개 투입, 자체 컨트롤러·펌웨어 개발
로봇과 설비를 3D 가상 공장에 올려 레이아웃, 도달 범위, 간섭, 사이클타임을 설치 전에 확인합니다. 가동 후에는 같은 트윈이 실제 로봇의 관절 각도와 I/O를 실시간으로 보여주는 모니터링 화면이 됩니다.
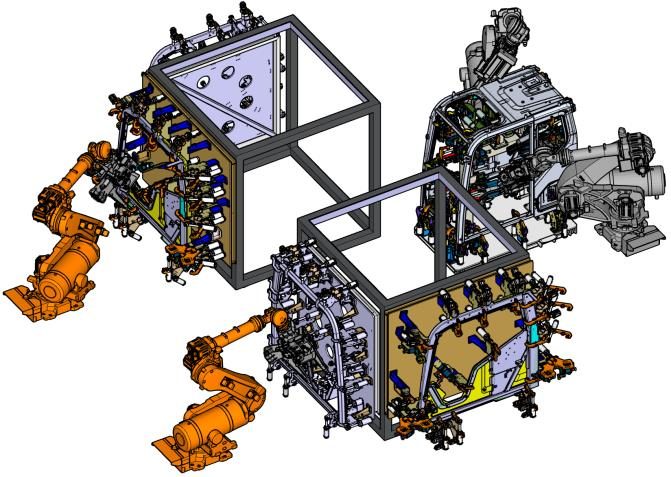 레이아웃 설계
로봇 기종·위치, 지그와 그리퍼, 안전펜스까지 가상 배치해 도달 범위와 간섭을 확인하고 사이클타임을 산출합니다.
로봇 제조사 시뮬레이터의 작업 프로그램을 트윈과 연결해 경로를 검증하고, 현장 티칭 시간을 줄입니다.
가동 중인 로봇의 상태, 관절 각도, 입출력 신호를 PC와 모바일 브라우저에서 3D로 봅니다. 별도 프로그램 설치가 필요 없습니다.
실제 라인을 멈추지 않고 트윈에서 작업자 교육, 품종 추가, 공정 변경을 시험합니다.
티칭으로 다루기 어려웠던 케이블, 커넥터, 유연물 작업을 피지컬AI로 자동화합니다. 숙련자의 시연 데이터를 모아 VLA(Vision-Language-Action) 모델을 학습시키고, 양팔로봇이 카메라로 보고 판단해 작업합니다.
작업자가 리더암으로 양팔로봇을 원격 조작하며 도어 모듈 하네스 체결 작업을 시연하고, 카메라 영상과 관절 데이터를 함께 기록합니다.
LeRobot 기반 π0.5 정책 모델에 베이스·양 손목 카메라 관측과 동작 데이터를 학습시키고, 작업 진행도를 평가하며 성능을 개선합니다.
학습된 모델이 실시간 영상을 보고 양팔의 동작을 생성해, 케이블을 인식·파지하고 커넥터를 삽입·체결합니다.
1차 적용 공정자동차 도어 모듈 와이어링 하네스 조립. 자동차·전장·배터리·제어반 배선 공정으로 확장합니다.
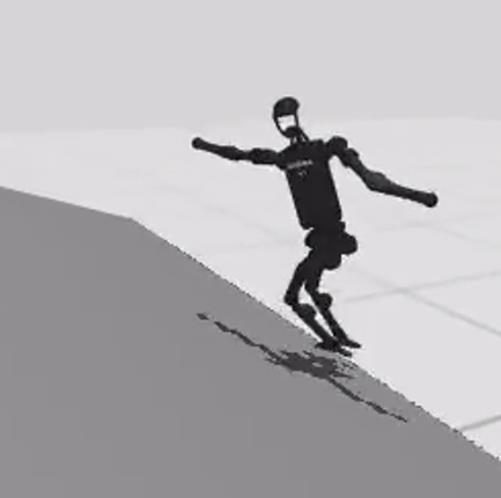
시뮬레이션·강화학습MuJoCo, Isaac Sim 기반 휴머노이드·양팔로봇 동작 학습과 시뮬레이션을 함께 연구합니다.
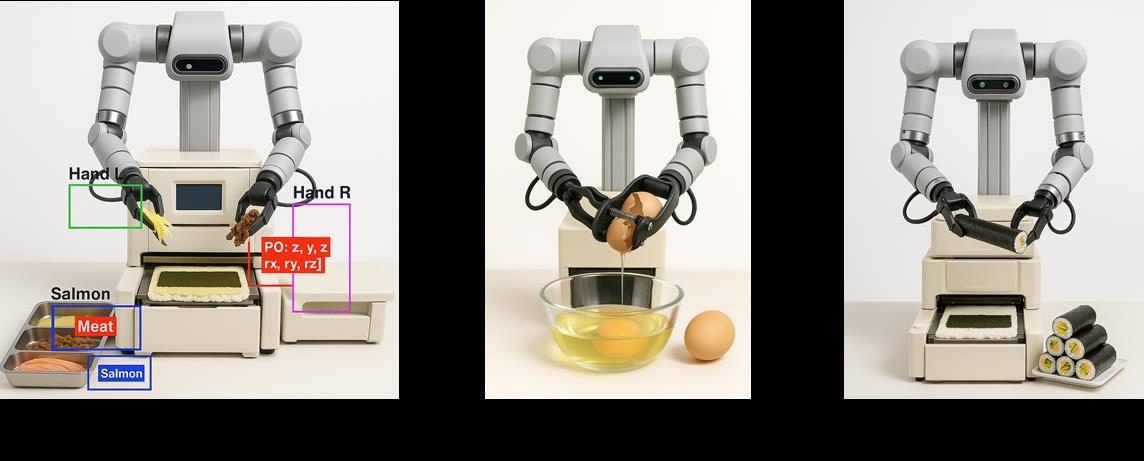
조리 로봇 R&D2025 TIPS 과제로 양팔로봇을 이용한 조리 로봇을 연구개발하고 있습니다.
공정 진단부터 가동 후 운영까지 한 팀이 맡습니다. 모든 단계는 같은 디지털트윈 위에서 진행되어, 설계 의도가 현장까지 그대로 이어집니다.
현장 방문, 제품·물량·사이클타임 분석, 자동화 범위와 투자 효과 산정
로봇 선정, 레이아웃·지그·그리퍼 설계, 3D 시뮬레이션으로 간섭·택트 검증
디지털트윈주변설비·안전설비 제작, PLC·비전·로봇 통신 구성, 현장 설치
오프라인 프로그램 반영, 현장 티칭 최소화, 양산 조건 안정화와 작업자 교육
디지털트윈실시간 모니터링, 품종 추가나 공정 변경은 트윈에서 먼저 검증
디지털트윈케이로보틱스 구성원이 이전 소속을 포함해 직접 설계하고 구축한 로봇 자동화 프로젝트입니다. 건설기계, 생활가전 부품, 금속 가공, 식품, 제약 현장을 두루 경험했습니다.
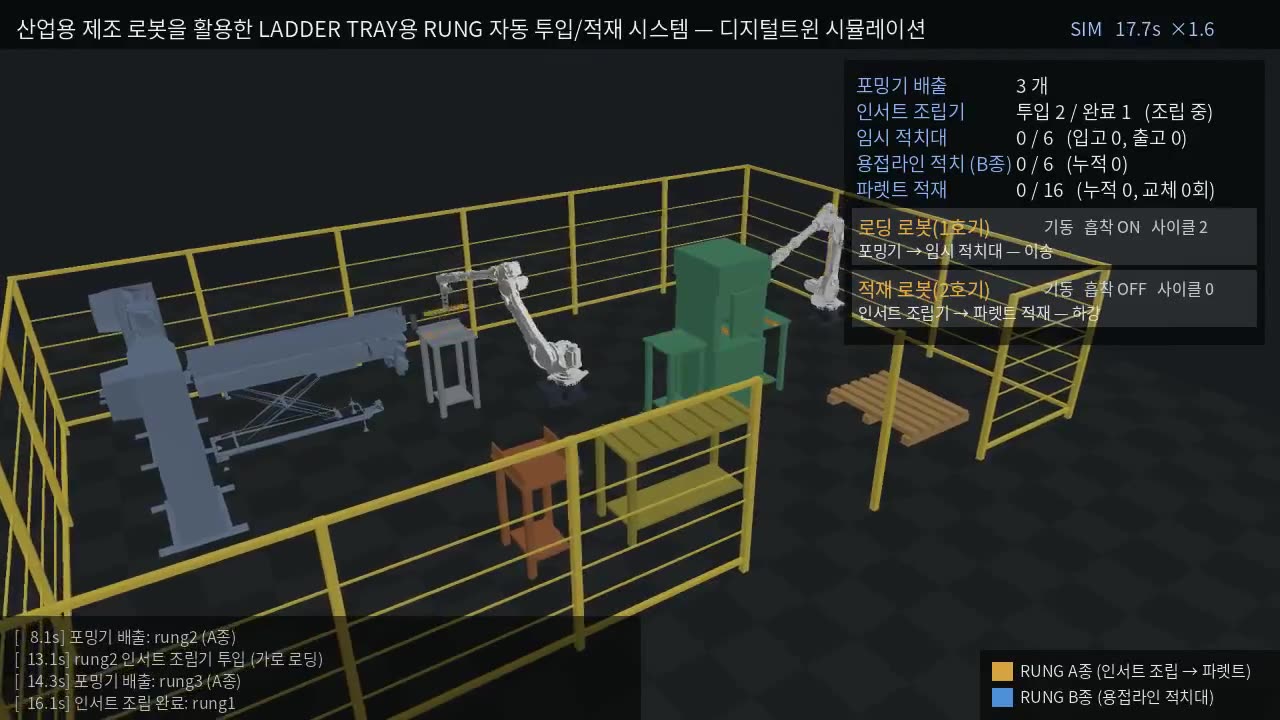
케이블 트레이 제조 라인
포밍기에서 배출된 RUNG을 인서트 조립기에 로딩하고, 조립품과 용접라인용 품목을 나누어 적재. 디지털트윈으로 공정 흐름과 임시 적치 운용을 사전 검증.
S사 · 로봇제조혁신 지원사업
H중공업 납품용 굴삭기 캐빈 스폿 용접 라인. 3D 레이아웃과 시뮬레이션으로 로봇 배치와 용접 타점 도달을 검증.
M사
17종 혼류 생산 카본 필터를 박스에 적재. 생산 관리 대시보드와 실시간 디지털트윈 모니터링을 함께 구축.
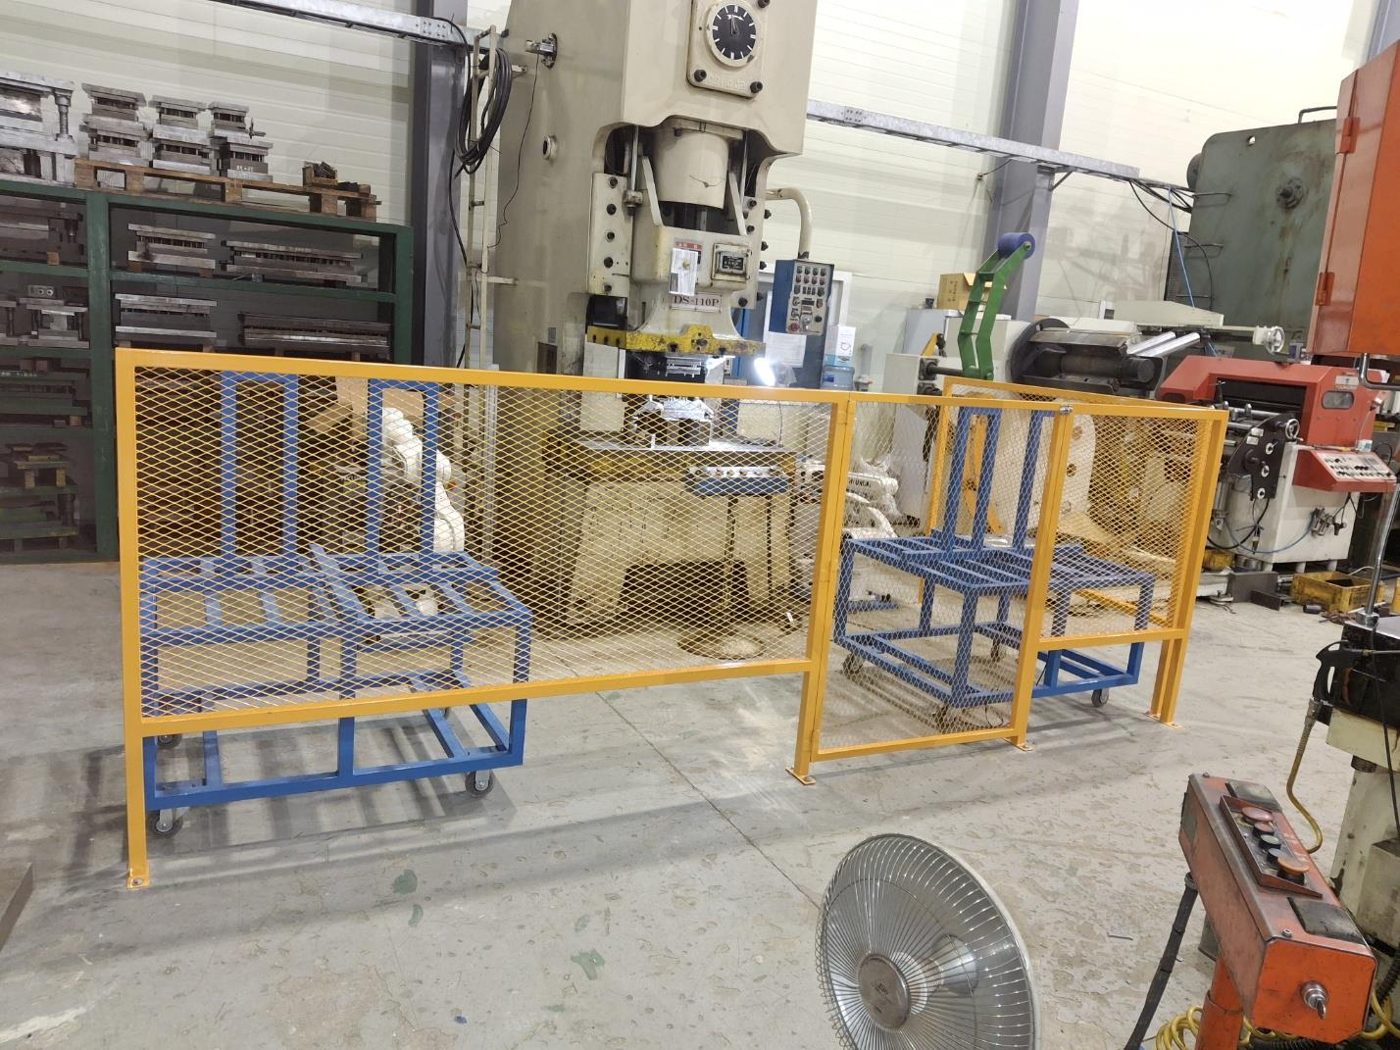
K사
프레스에서 성형된 식판을 로봇이 취출하는 셀 구축.
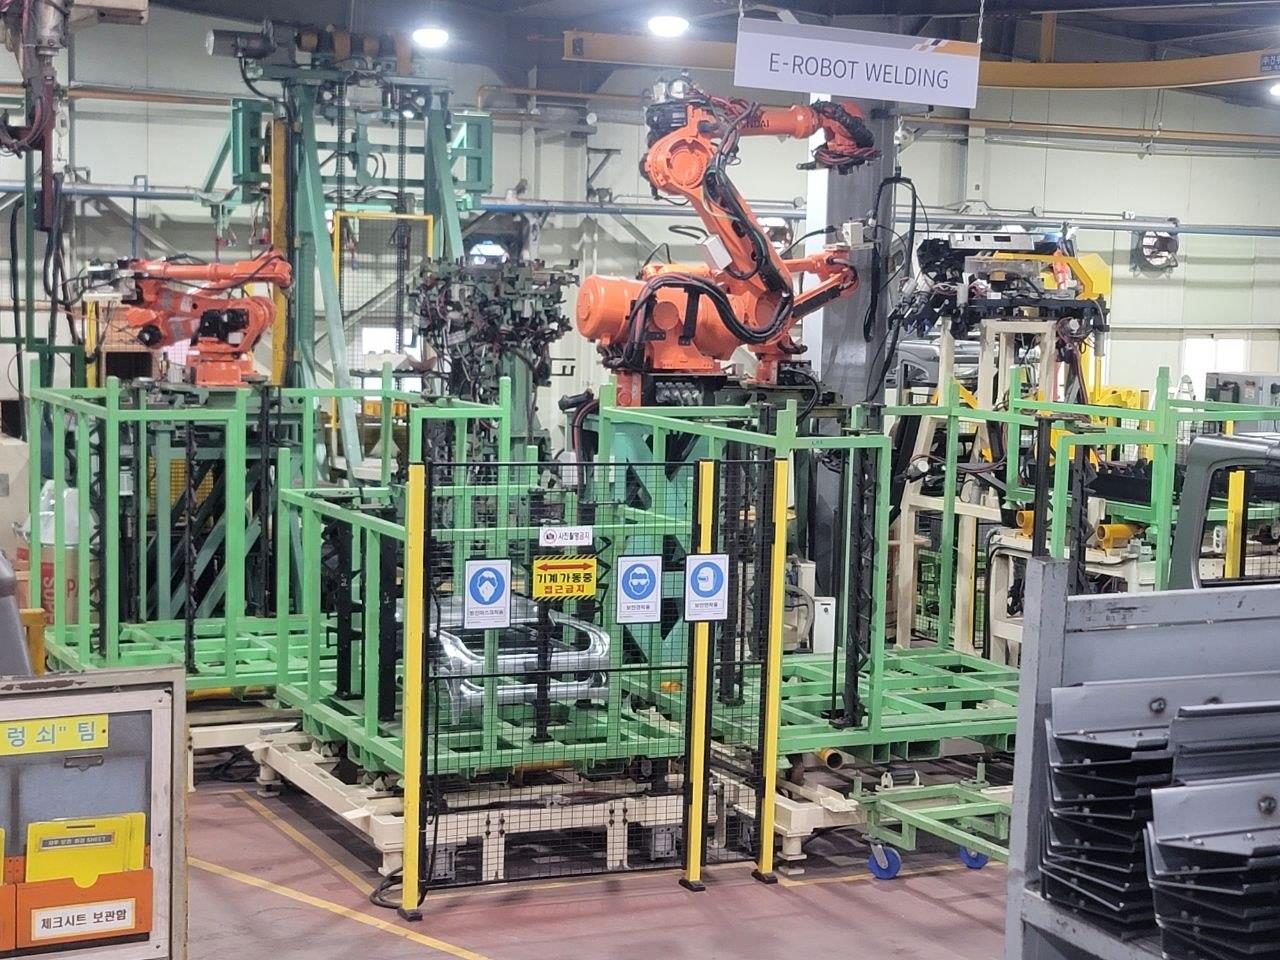
S사
H중공업 납품용 굴삭기 캐빈 아크 용접 라인. 아크 용접 로봇과 스폿·핸들링 로봇 통합 구성.
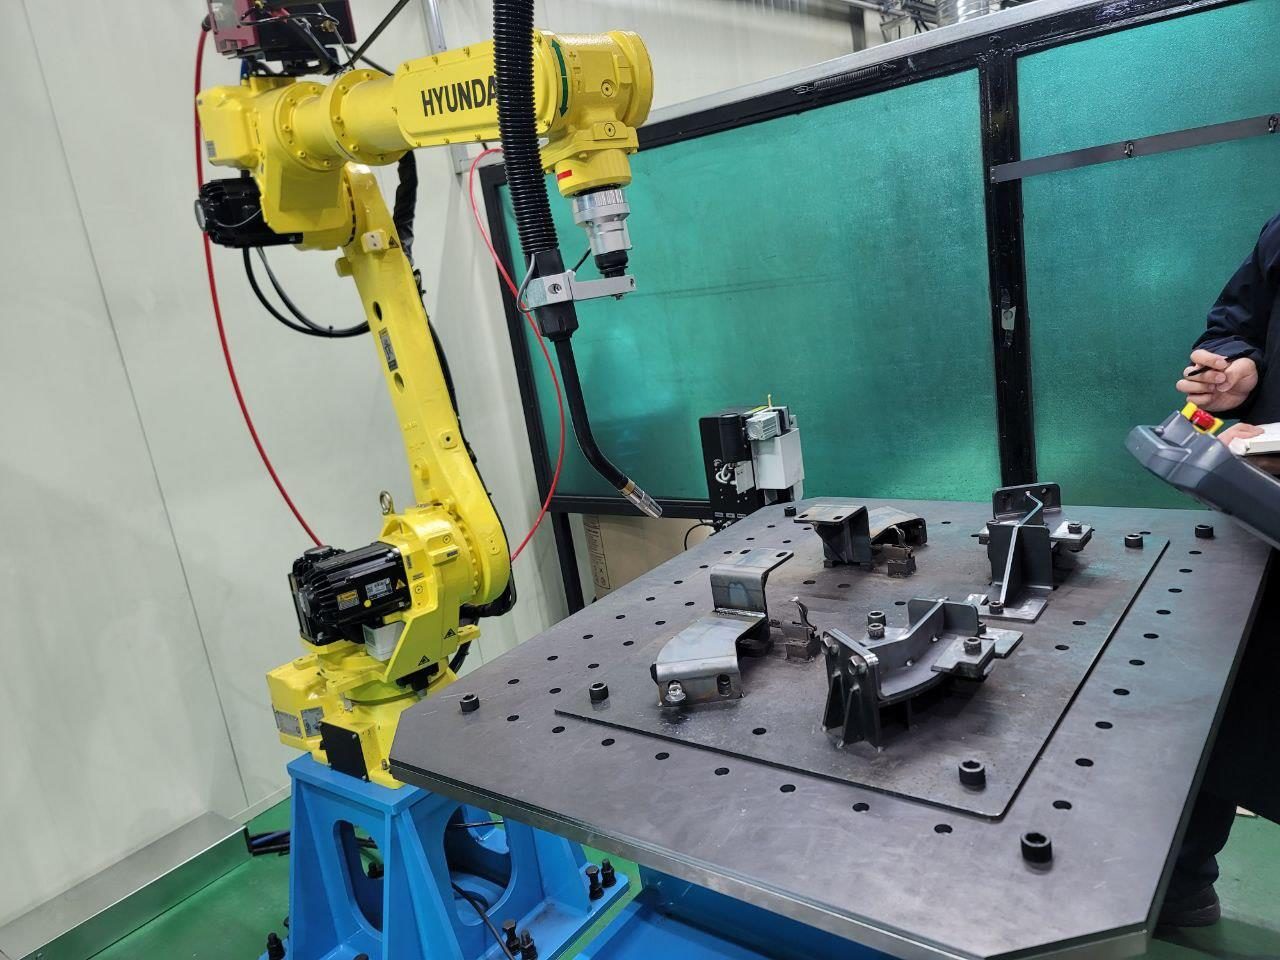
C사
2축 포지셔너와 연동한 아크 용접셀. 공작물 자세를 바꿔가며 연속 용접.
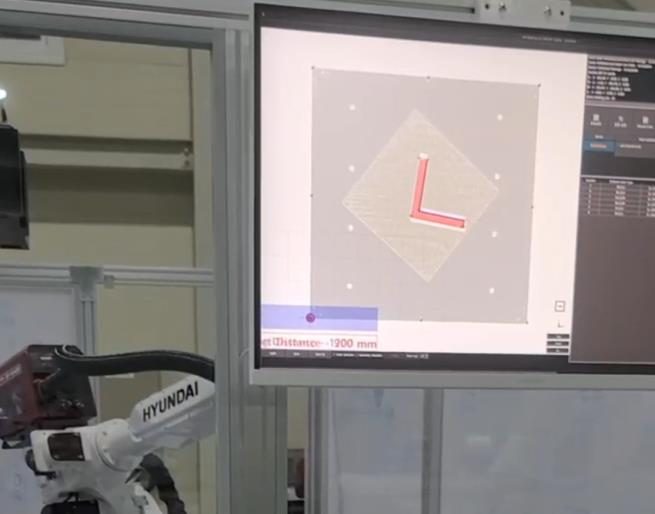
H로보틱스사 · 로보월드 전시
비전으로 용접선을 찾아 경로를 보정하는 아크 용접셀을 전시용으로 구축.
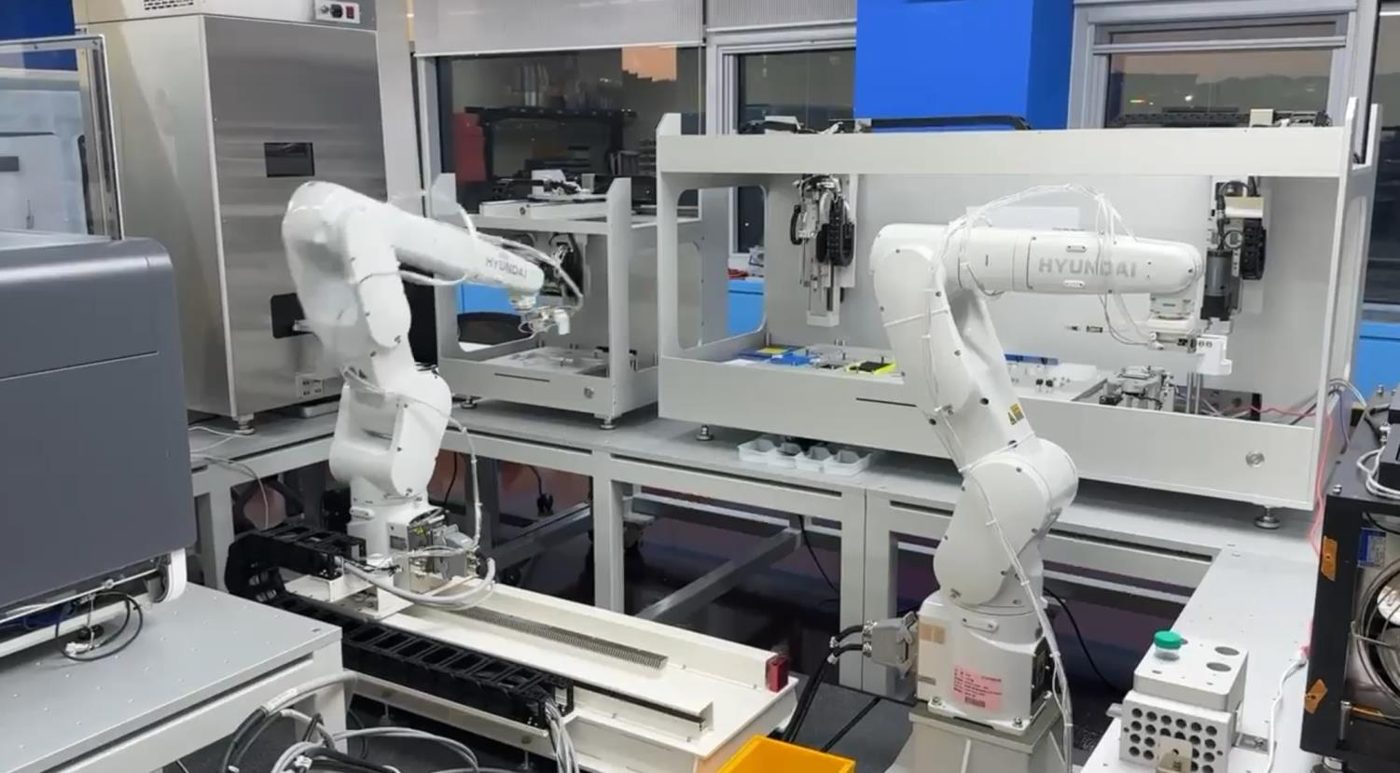
M제약사
실험실 조직 검사 공정 자동화. 기자재 전용 그리퍼 설계·제작 포함.
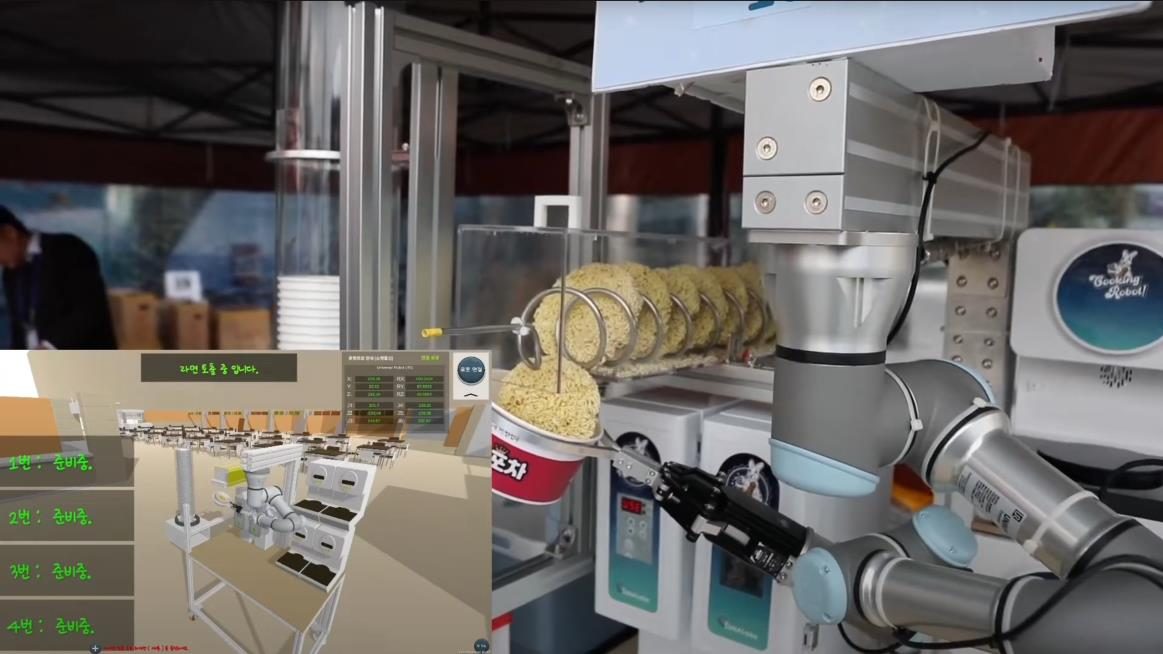
서울경제진흥원 로봇 기술 사업화 지원
협동로봇이 라면을 조리해 제공하는 전시용 서비스 로봇 시스템.
N사 (식품)
비전으로 다시마를 감지·트래킹해 분당 100개를 투입. 기구 설계와 컨트롤러 펌웨어까지 자체 개발.
고객사명은 영문 이니셜로 표기했습니다.
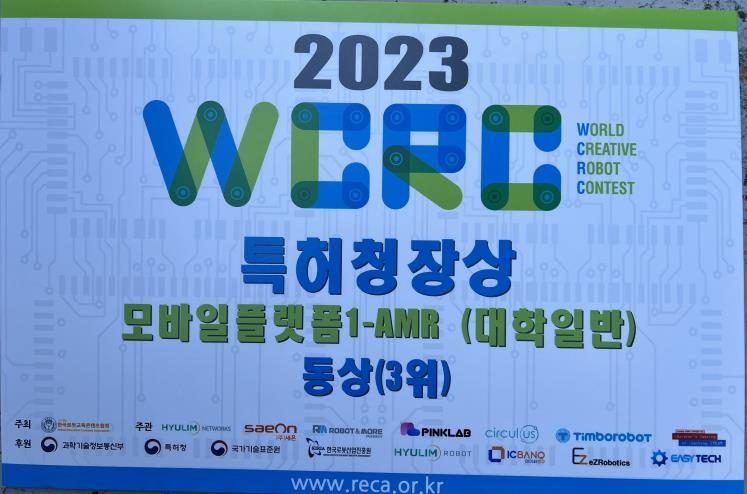
케이로보틱스 구성원이 수행한 연구개발 과제와 수상 이력입니다. 현장 구축과 함께 비전, 디지털트윈, 양팔로봇, 피지컬AI 연구를 이어가고 있습니다.
디지털 트윈이 스마트 제조 혁신 이끈다
로봇신문 보도
공정 사진이나 영상, 제품 도면, 원하는 생산량만 있으면 됩니다. 현장 진단과 디지털트윈 기반 사전 검토로 실현 가능한 자동화 방안을 제안드립니다.
대구광역시 북구 노원로 75
한국로봇산업진흥원 첨단로봇 실증지원센터 204호
경기도 평택시 세교산단로 37
지제센트럴타워 427호